 Global
 United States
 Japan




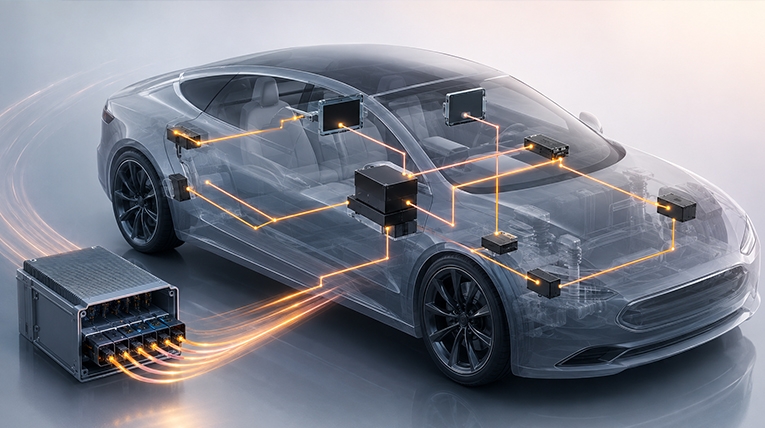
Table of Contents
現代の自動車は、単なるECU(電子制御ユニット)の集合体から、車載分散コンピューティングプラットフォームへと進化を遂げている。カメラによる連続的な路面監視、レーダーによる周辺検知、HPC(ハイパフォーマンスコンピューティング)による大規模データ処理、そして高度化するディスプレイ表示など、車両のSDV化が加速するにつれ、各機能間には同時性・高信頼性・高精度なタイミングでの通信が求められている。
ここで直面する最大の課題は、「これら膨大なデータを車内でいかに効率的かつ確実に伝送するか」という点である。
その回答として注目されているのが「Automotive Ethernet」である。しかし、広帯域なだけでは十分ではない。ADASや安全制御などのタイムクリティカルなワークロードには、通信の予測可能性が不可欠である。カメラ映像、レーダー検知、制御信号といった重要データのパケットが、インフォテインメント通信やソフトウェアアップデート等の大容量トラフィックによって競合し、ドロップや遅延を起こすことは許されないからだ。
そこで重要となる技術が「TSN(Time-Sensitive Networking)」である。Automotive Ethernet and TSNは、次世代車両において、センサー、コンピューティングプラットフォーム、制御ユニット、ソフトウェア機能を接続する、高速かつ決定論的(Deterministic)な通信ファブリックとして、不可欠な存在となっている。
CANからEthernetへの進化
CANは、堅牢性、成熟したエコシステム、制御通信への適合性から、長年にわたり自動車ネットワークの基盤を担ってきた。CAN-FDによりペイロードの拡大と高速化が図られたものの、近年の車両データは劇的に変化している。
最新のADASシステムは、複数のカメラやレーダーから絶え間なく生データを生成する。同時に、中央集約型HPCによるAI推論、高解像度グラフィックスの伝送、診断情報、テレメトリ、そしてOTA更新など、トラフィックは増大の一途をたどる。
現代の課題は、ECU間の限定的な制御メッセージ通信ではなく、「大容量かつ連続的な多様なデータストリーム」を複数のコンピューティングノード間でいかに共有するかである。Automotive Ethernetは、スイッチドネットワークを介することで、より高いスケーラビリティを実現する。
車両通信の基盤としてのEthernet
100BASE-T1、1000BASE-T1、さらにはマルチギガビット対応の車載Ethernet技術は、重量、EMC(電磁両立性)、ハーネス設計、耐環境性といった車載特有の要件をクリアしつつ、車両内ネットワークを刷新している。
IPベースの通信が可能になったことで、SOME/IPによるサービス指向通信や、Diagnostics over IP(DoIP)を活用した高度な診断機能も実装可能となった。しかし、ここでエンジニアが認識すべき重要な差異がある。
「高速であること」と「予測可能であること」は別次元の要件である。
決定論的通信の必要性
高解像度カメラストリーム、OTA更新、インフォテインメント、安全関連の制御メッセージが同一ネットワークを流れる状況を想定してほしい。トラフィックを平等に扱うベストエフォート型の通信では、ネットワークの混雑によりジッター(遅延変動)が発生する。エンターテインメントなら許容される遅延も、ADASや車両制御においてはシステム障害に直結する。
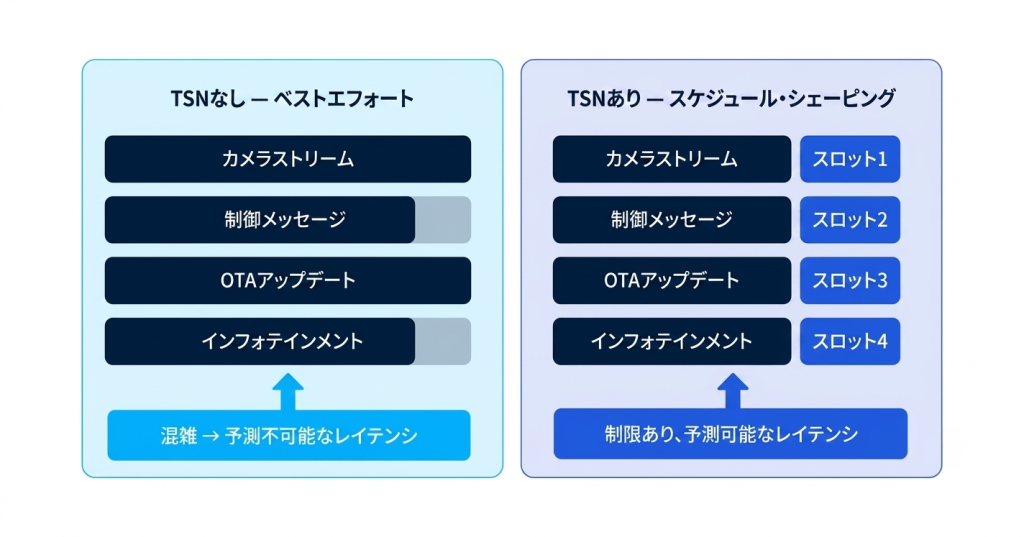
ベストエフォート型トラフィック対TSN管理下トラフィック
これが、「低遅延(Low Latency)」と「決定論的遅延(Deterministic Latency)」の違いである。
決定論的通信とは、遅延の範囲を保証(Bounded Delay)し、予測可能なタイミングでデータを送達する能力を指す。センサーフュージョン等の分散処理パイプラインにおいて、この決定論的通信は極めて重要である。
カメラでの検知から、ネットワーク伝送、HPCでのAI処理、そしてアクチュエーターへの指令に至るまで、各ステージのタイミングがシステム全体の動作精度を左右するためだ。もはやネットワークは、リアルタイムシステムの一部といえる。
TSN:Ethernetへの「時間認識」機能の付加
TSNはEthernetを置換するものではなく、時刻同期、予測可能なデータ転送、遅延制御を実現するための拡張メカニズムを提供する。
特にセンサーフュージョンにおいて、高精度な時刻同期は不可欠である。カメラとレーダーの情報を統合する際、それぞれが「何を」検知したかだけでなく、「いつ」取得されたデータかを正確に一致させる必要があるからだ。タイムスタンプのズレは、認識精度の低下を招く。
また、TSNはトラフィック・シェーピングやスケジューリングにより、優先度の高いデータフローに確定的な送信機会を確保しつつ、残りの帯域をベストエフォート通信に割り当てることを可能にする。
これにより、Ethernetは単なる高速な通信パイプから、通信タイミングを完全に制御可能なリアルタイムインフラへと進化する。
ゾーン型車両アーキテクチャの実現
ゾーン型アーキテクチャ(Zonal Architecture)への移行において、Automotive EthernetとTSNは中核を担う。
従来の分散ECU構成から脱却し、物理的な車両エリアごとに電子システムを構築することで、各ゾーンコントローラーを高速Ethernetバックボーンで中央HPCと接続する構成が主流になりつつある。
構成例:
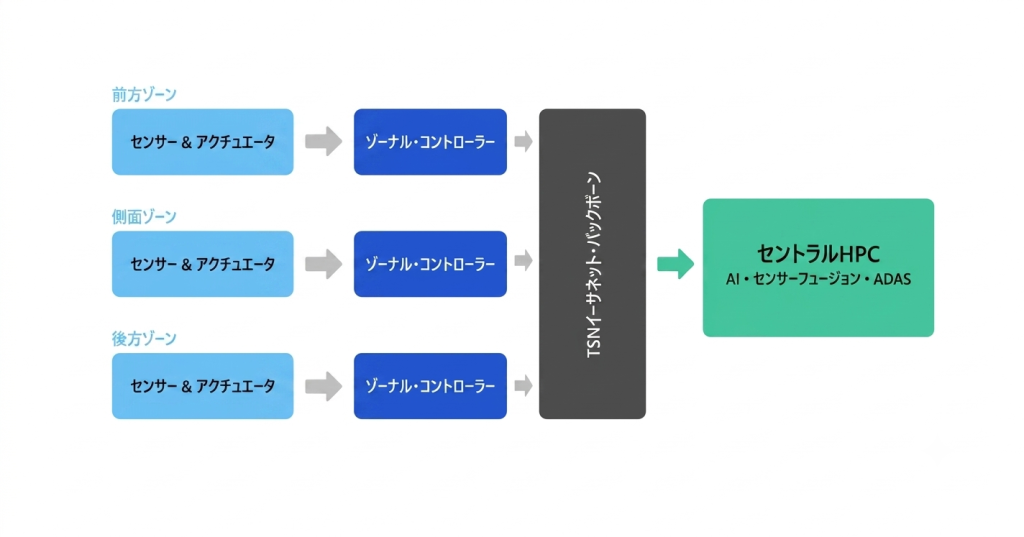
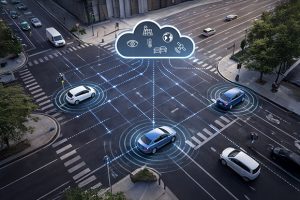
各ゾーンのセンサーやアクチュエータは、ゾーンコントローラを介して、TSNで管理される共有イーサネット・バックボーンに接続されます。
この構成は、ハーネスの簡素化、リソースの集約、スケーラブルなE/Eアーキテクチャの構築を可能にする。
しかし、バックボーンが単なる通信リンクではなく、帯域幅、遅延、同期、冗長性、セキュリティを包括的に管理する「インフラ」として機能する必要がある。
中央集約型HPCとADASが突きつける通信課題
中央集約型HPCへの移行は、高速ネットワーキングに対する強い要求を生み出した。高性能CPU/GPU、AIアクセラレーターを集約するプラットフォームは、車両全体のデータを統合的に処理する。
ADASはその好例である。フロントカメラ、レーダー、その他の環境センサーからの多種多様なトラフィックを、決定論的なタイミングを維持したままHPCへ搬送しなければならない。
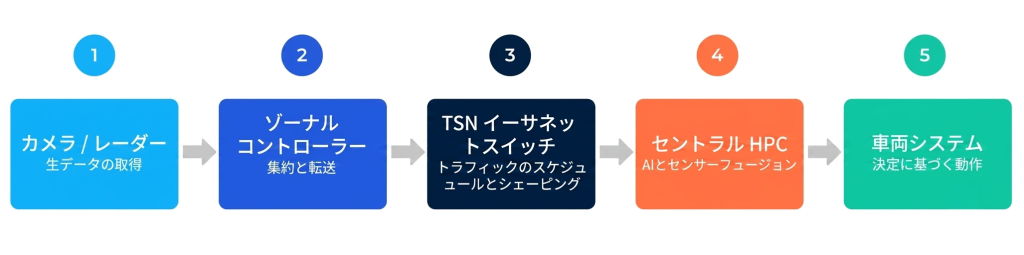
高精度な時刻同期により、HPCは異なるタイミングで異なるセンサーによって取得されたデータを整合させることができます。
特定のワークロードが他の通信に干渉しないように制御するTSNの役割は、ここにある。
マルチギガビット・ネットワーキングへのロードマップ
車両アーキテクチャの進化とともに、ネットワーク速度は向上し続けている。現状の1Gに加え、2.5G、5G、10Gの導入が進み、さらには25Gクラスの車載バックボーンも視野に入っている。
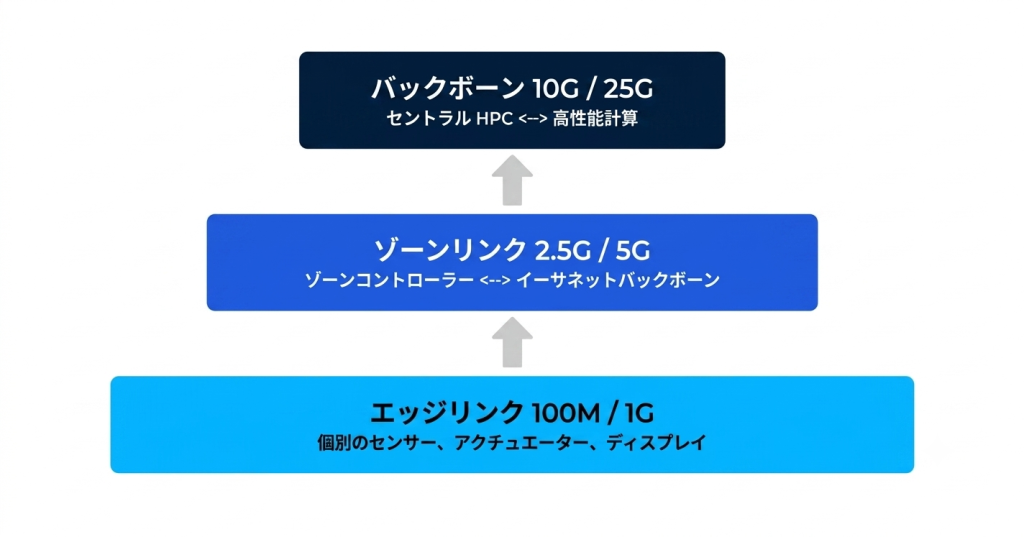
マルチギガビット・ネットワーク・ティア
将来の車両ネットワークは、エッジ部の低速リンクから、コア部の10G/25Gリンクまで、複数の階層で構成されるだろう。
目的は単なる高速化ではなく、各ワークロードの要件に応じた「帯域幅・遅延・決定性・信頼性」の最適な組み合わせ(Right Combination)を設計することにある。
戦略的テクノロジーレイヤーとしてのネットワーキング
SDVの進化に伴い、ネットワーキングは単なる補助的サブシステムから、車両アーキテクチャを決定づける戦略的基盤へと昇華した。
コンピューティング、センシング、ソフトウェアといった各要素が統合され、真の価値を発揮するための「コネクティビティ」を決定するのがネットワークである。
VVDNによるOEMおよびTier-1支援
OEMやTier-1サプライヤーがAutomotive EthernetやTSNを実装するには、ネットワークハードウェア、組込みソフトウェア、HPC、自動車システム、そして検証技術といった、多岐にわたる専門知識が必要不可欠である。VVDNは、以下の領域においてEnd-to-Endの支援を提供可能である。
- 車載ネットワーク・コンピューティングプラットフォーム: Ethernet/TSN対応スイッチ、HPCプラットフォームの開発。
- ソフトウェアスタック: 通信ミドルウェア、診断機能、AUTOSAR統合、システムレベル of ソフトウェア実装。
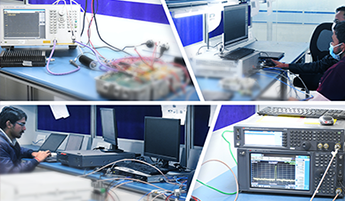
- 検証(バリデーション): 実環境を想定した高負荷試験、タイミング検証、相互運用性試験、ハードウェア/ソフトウェア統合評価。
さらに、Ethernet通信、ミドルウェア、診断、AUTOSAR統合、システムレベルソフトウェアなど、組み込みソフトウェアおよび自動車向けプラットフォームにも対応しています。
システム検証も同様に重要です。Automotive EthernetおよびTSNネットワークは、実際の運用を想定したトラフィック負荷、タイミング要件、障害条件の下で評価する必要があります。VVDNは、ハードウェアとソフトウェアの統合、ネットワーク性能試験、相互運用性、システムレベルの検証を支援できます。
VVDNは、自動車エンジニアリングの深い知見と最新のネットワーク技術を融合し、PoC段階から量産対応のSDVプラットフォーム構築まで、包括的なソリューションを提供する。